SYS_ARCH
TopologyClosed-Loop Optical Tracking
Update Rate50.0 Hz (fixed dt)
ControllerPID · kp=12 ki=0 kd=0
NODE STATUSNOMINAL
SIGNAL INTEGRITY
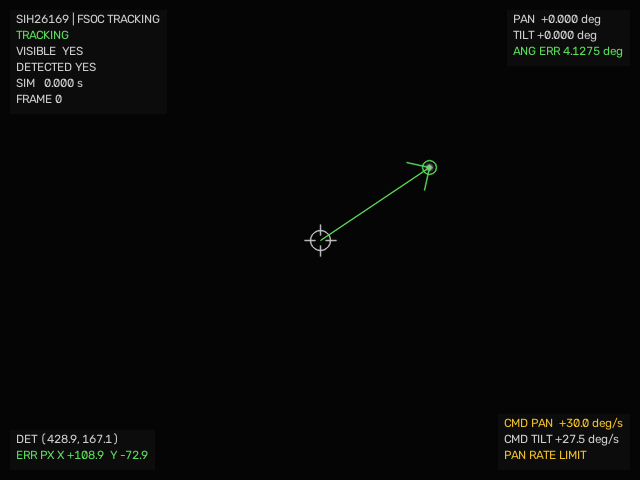
Detector Input— px err
Error CalcΔ —
Drive Output+0.00 / +0.00 °/s
Actuator HW Link …
Control System PipelineClosed-Loop Kinematics · SEQ_ID 994.2A
Simulation / TruthControl / Measurement
Target TrajectoryTRUTH_POS (x,y,z)
Camera GeometryPROJ_MATRIX [3×4]
Optical FrameIMG_BUFFER [640×480]
Pixel Measurement Boundary
Control receives pixel-derived error only
Beacon DetectorCENTROID (u,v)
Tracking ErrorΔE = TARGET − CENTRE
PID
PID ControllerCMD_VEL (ωx, ωy)
Actuator State
PAN (θ)+0.00°
TILT (φ)+0.00°